Étude de cas · HEIA-FR · Printemps 2026
ROB Systems
Un robot suspendu qui parcourt une corde de façon autonome — il monte, descend et roule comme un téléphérique autopropulsé. Construit en un semestre par huit étudiants en génie mécanique et électrique.
- 1er
- Classement général — fiabilité, construction, rapport coût/résultat
- 2e
- Lors de la course finale à la HEIA-FR
- 5,5 / 6
- Note finale
Le défi
Construire un robot suspendu à une corde qui s’y déplace sans aide : monter les pentes raides, descendre, et rouler en douceur sur les parties plates, quelle que soit l’inclinaison. Le projet s’est terminé par un concours à la HEIA-FR le 19 juin 2026.
Notre fil rouge : la simplicité volontaire. Des composants éprouvés comme le Raspberry Pi Pico et le PETG plutôt que des solutions exotiques, et une conception capable de réutiliser du matériel de récupération — fiable d’abord, durable aussi.
Ma contribution
J’ai dirigé l’équipe électrique. Côté gestion, je me suis occupé de toute la partie administrative du projet : finances, suivi des heures, planning et commandes de composants.
En parallèle, je suis resté sur le terrain : montage et tests des composants électroniques, tests réels mécanique-électrique avec l’équipe, et recherche puis résolution des pannes dès que quelque chose lâchait.
Dans le robot
Structure
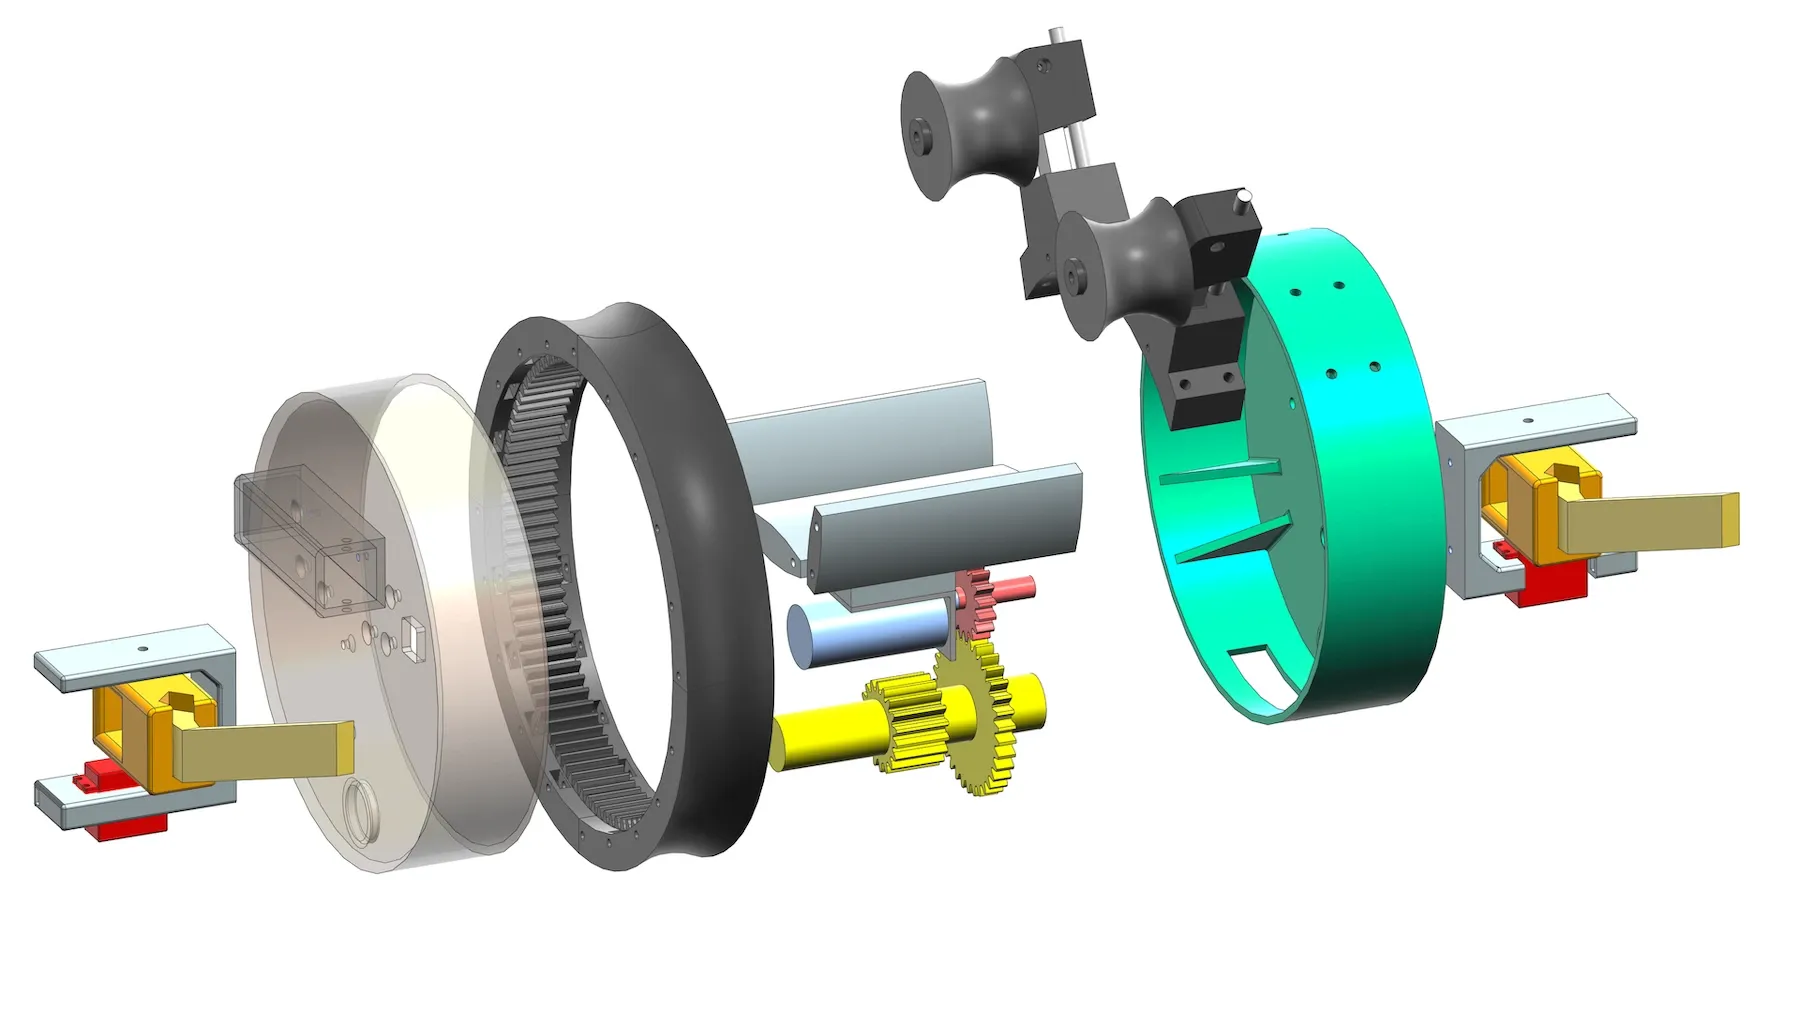
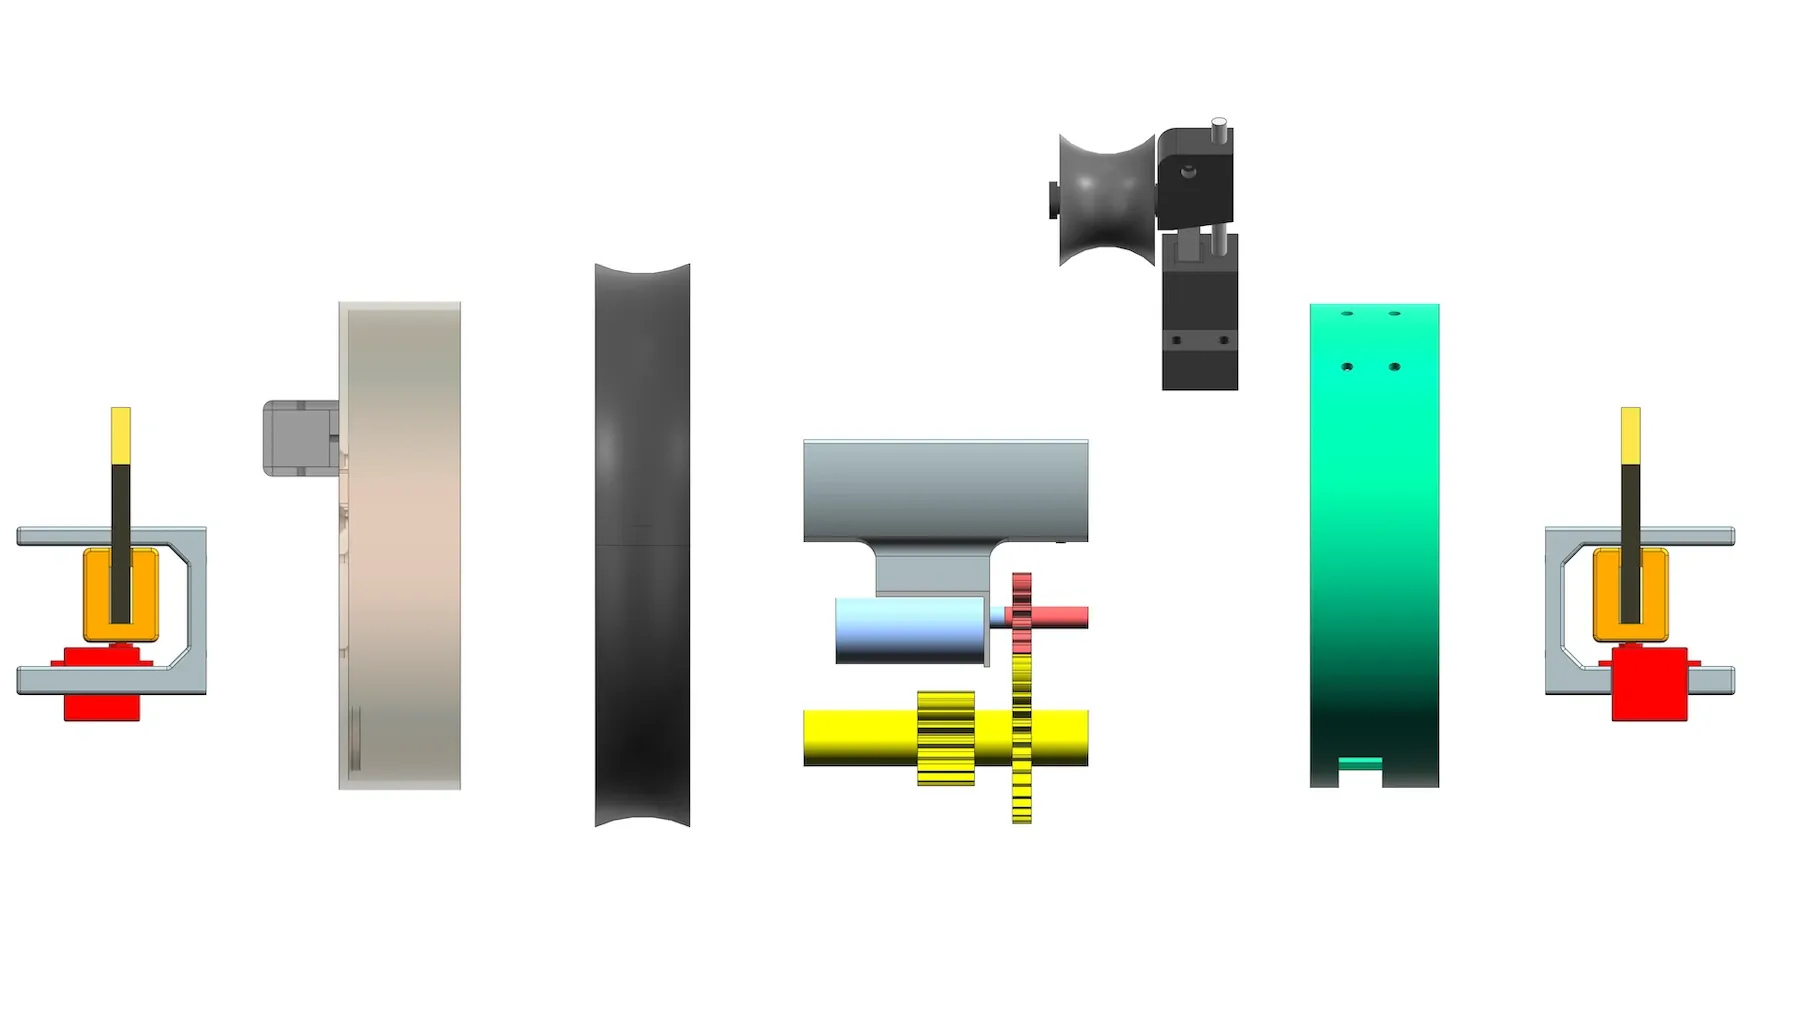
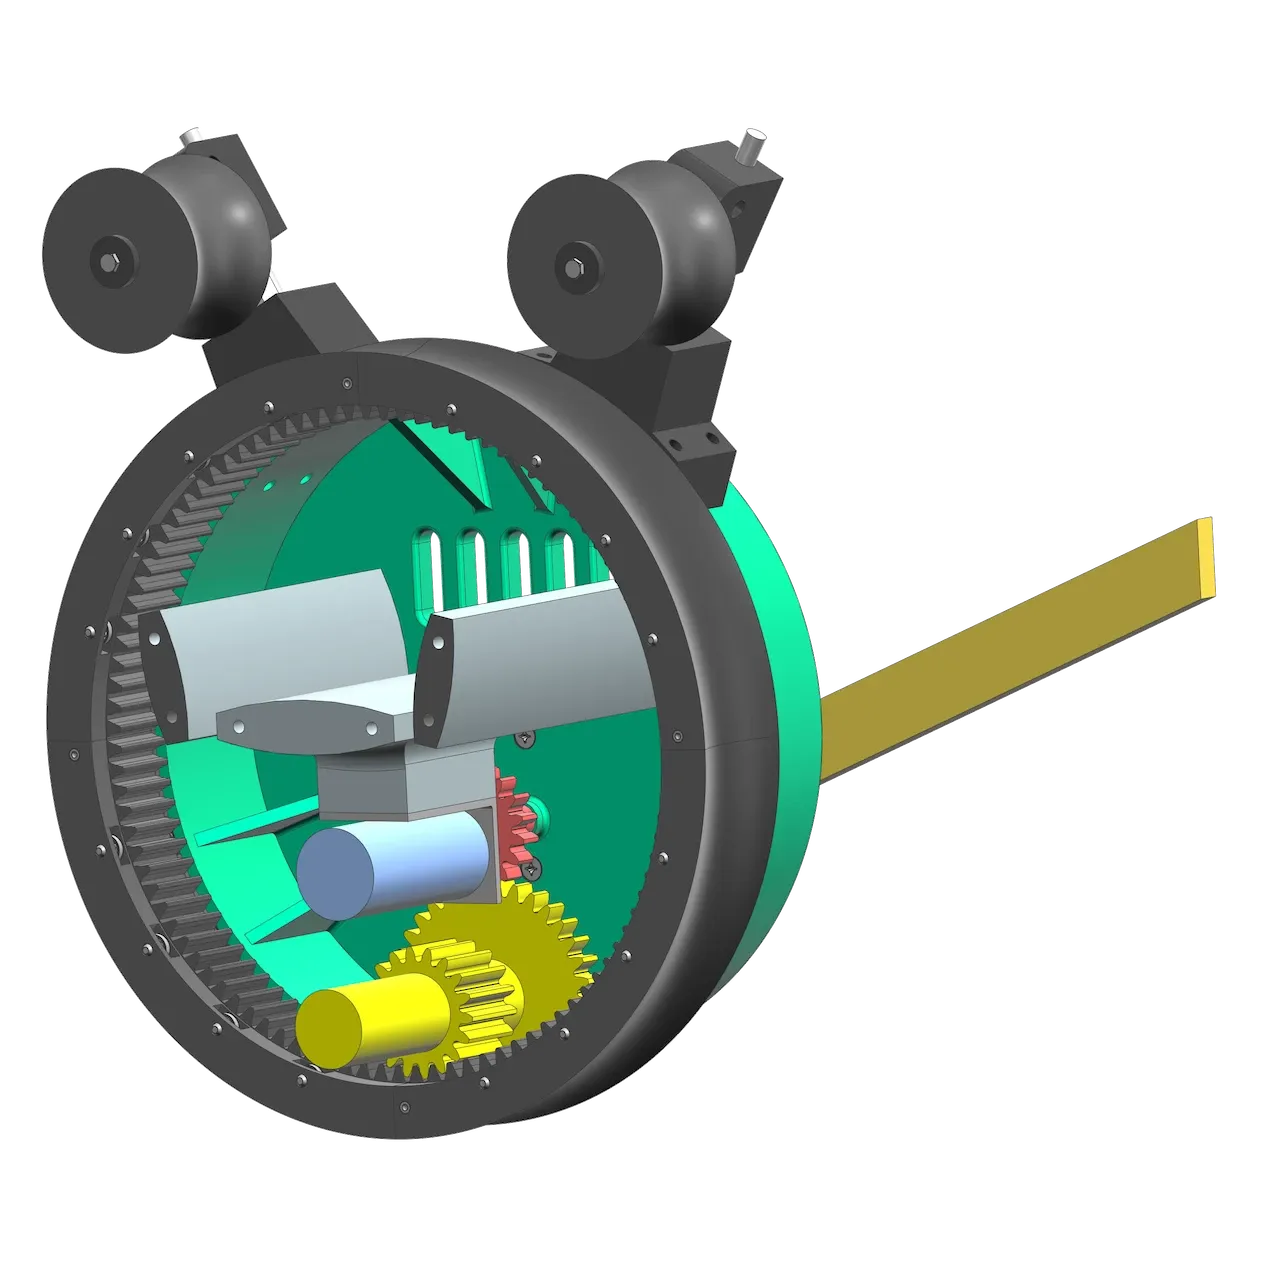
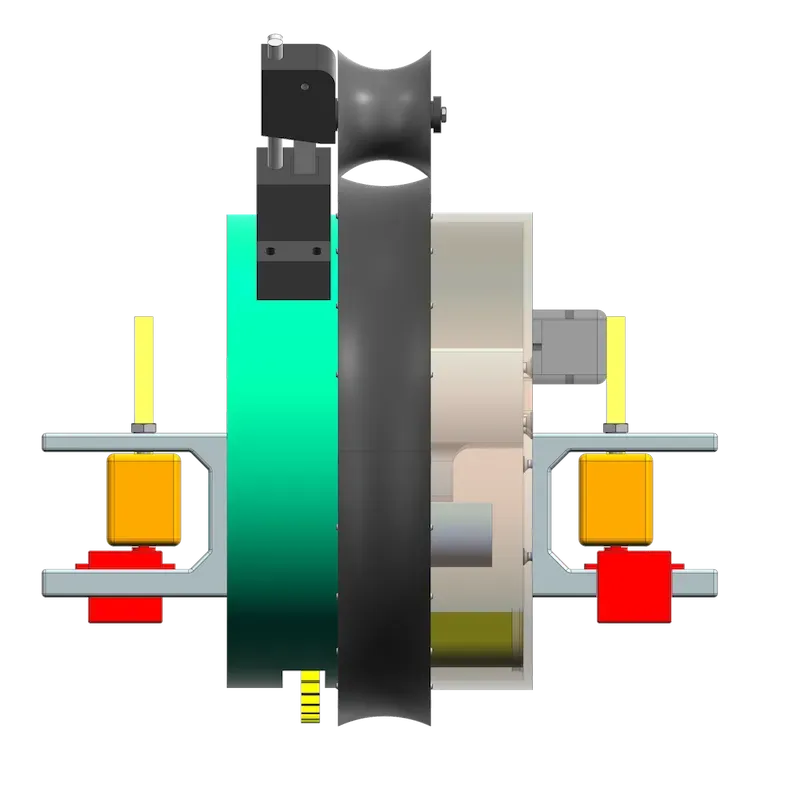
Environ 85 % des pièces imprimées en 3D en PETG. Châssis modulaire, supports en inox là où les efforts sont critiques, poids réduit au minimum.
Commande
Microcontrôleur Raspberry Pi Pico, drivers moteur protégés et liaison radio HC-12 à 433 MHz pour la commande à distance.
Propulsion
Un moteur principal 6 V avec réducteur, assez de couple pour monter tout en gardant une vitesse stable à la descente.
Performances
3,2 kg au total, 25 cm/s de vitesse moyenne sur la corde. Prototype validé après les tests d'intégration et de fiabilité.
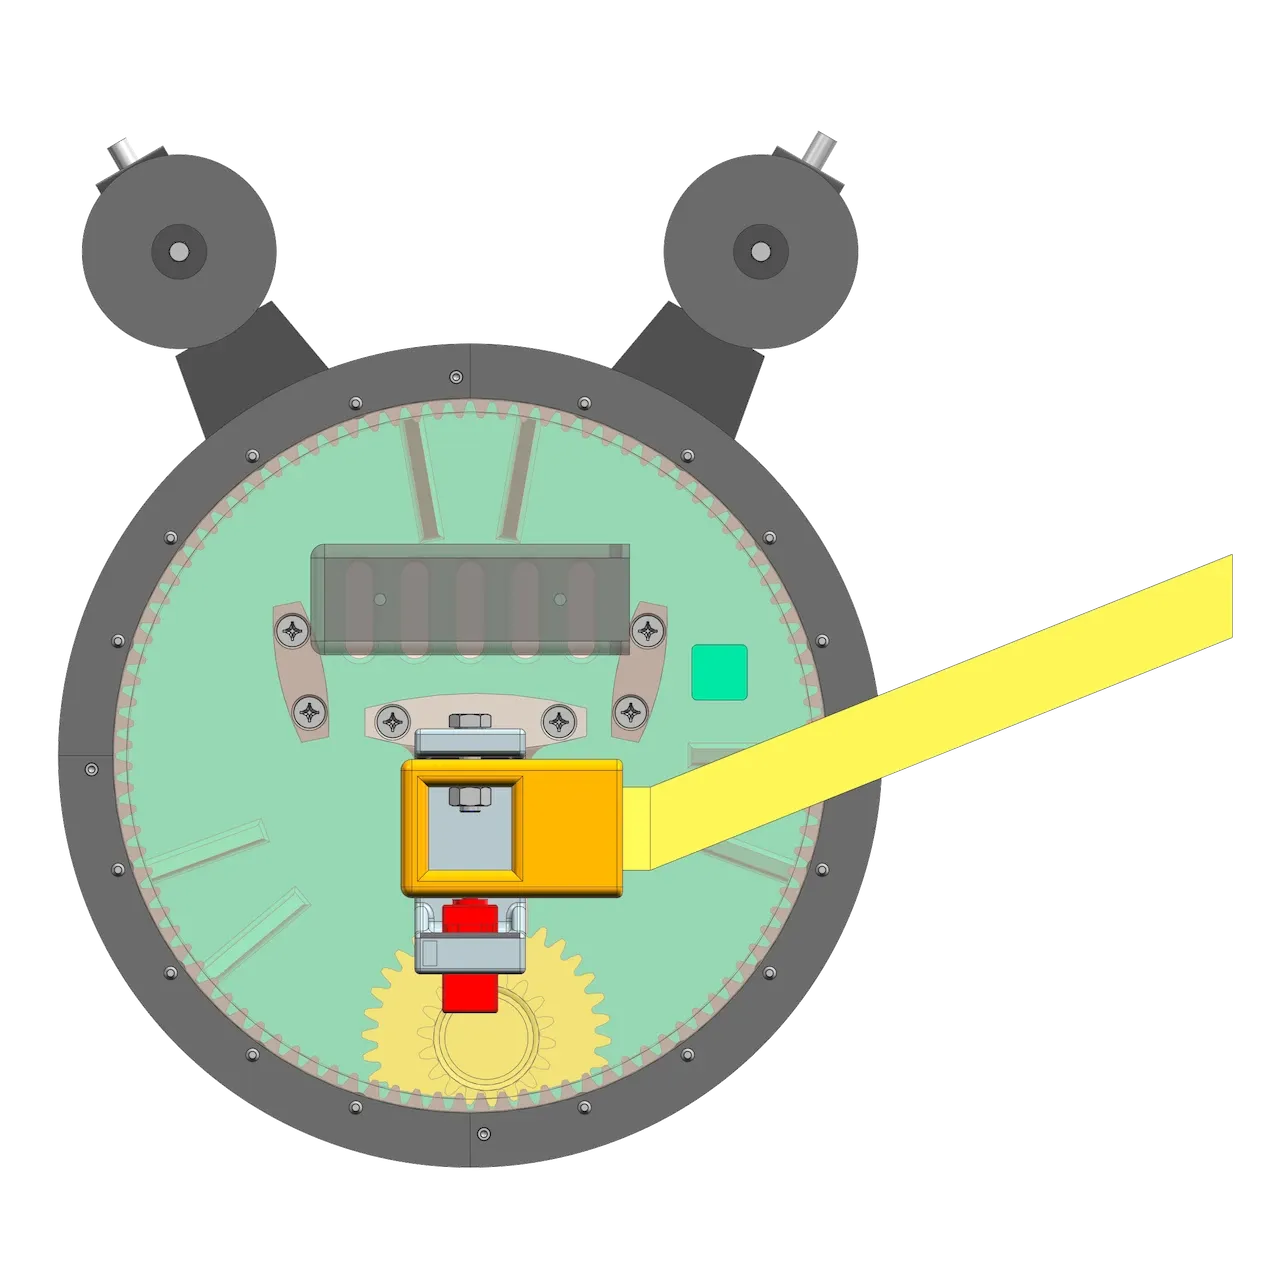
En mouvement
Le robot sur la corde.
Déroulement
- Janv. — févr. 2026Conception et lancement — concepts mécaniques et électroniques validés
- Mars — 17 avr. 2026Prototypage
- 18 avr. — 13 mai 2026Intégration, tests et fiabilisation
- 14 mai — 5 juin 2026Optimisation finale et mesures de performance
- 19 juin 2026Concours final à la HEIA-FR — 2e de la course, 1er au général